






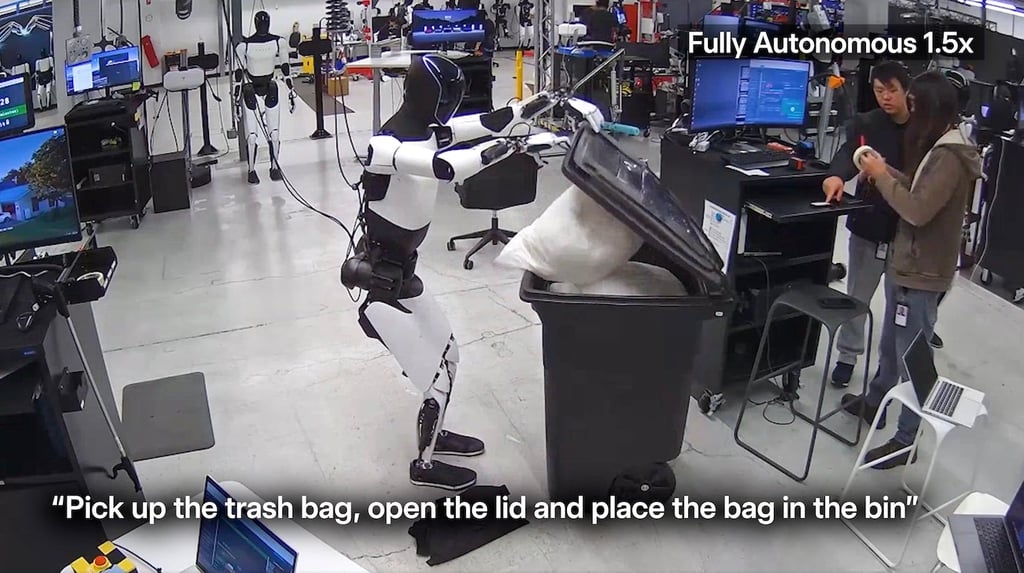


Tesla a modifié sa stratégie d’entraînement pour son robot humanoïde Optimus. Au lieu de s’appuyer sur des combinaisons de capture de mouvements et la téléopération, Tesla s’oriente vers une approche fondée uniquement sur la vision.
Les employés portent désormais des équipements vidéo composés de casques et de sacs à dos équipés de cinq caméras conçues en interne, qui enregistrent des tâches banales comme plier un tee-shirt ou ramasser un objet. Ces vidéos servent ensuite à entraîner Optimus à reproduire ces actions.
Selon des sources internes, ce changement doit aider Tesla à accélérer la collecte de données. Pour Elon Musk, il s’agit d’une stratégie familière, puisque l’entreprise a utilisé cette même approche donnant la priorité aux caméras pour entraîner ses logiciels de conduite autonome.
Ce changement intervient après que Milan Kovac a quitté son poste de directeur du programme Optimus en juin 2025. Depuis, Ashok Elluswamy, directeur de l’intelligence artificielle de Tesla, a pris les commandes. Jusqu’en juin, le projet Optimus s’appuyait largement sur des combinaisons de capture de mouvements et des casques de réalité virtuelle, des outils couramment utilisés dans le secteur de la robotique. Puis, en juillet, lors d’un événement organisé pour les propriétaires de Tesla, Musk a déclaré qu’Optimus pourrait générer 30 billions de dollars de revenus et qualifié les humanoïdes de « probablement le plus grand produit au monde ».
Avantages et risques du changement de stratégie de Tesla
Christian Hubicki, directeur du laboratoire de robotique de la FAMU-FSU, a indiqué à Business Insider que la configuration de caméras multiangles permet probablement de capturer des « détails infimes, comme la position des articulations et des doigts », ce qui rend les données plus précises.
Mais d’autres observateurs accueillent ce changement avec prudence. Robert Griffin, chercheur scientifique senior à l’Institute for Human and Machine Cognition, a expliqué à BI dans son article exclusif que les données issues de la téléopération offrent aux robots quelque chose que la vidéo seule ne peut pas leur apporter : la capacité d’apprendre en interagissant physiquement avec leur environnement. Sans cet élément pratique, a-t-il affirmé, il est beaucoup plus difficile pour l’IA de prendre ce qu’elle voit dans une vidéo et de l’appliquer de manière fiable au monde réel.
Le problème de l’échelle
L’un des principaux défis consistera à enseigner à Optimus des compétences applicables à de nombreuses tâches, plutôt qu’à lui faire mémoriser chaque action. Business Insider a cité Jonathan Aitken, expert en robotique à l’Université de Sheffield, qui l’a résumé ainsi : « À cette échelle, ils doivent disposer d’un ensemble d’actions généralisées, sinon il leur faudrait une éternité pour toutes les réaliser. »
Musk en convient. Lors d’une présentation des résultats en janvier, il a déclaré que « les besoins d’entraînement du robot humanoïde Optimus représentent probablement, à terme, au moins dix fois ceux de la voiture ».
Une approche très Tesla
Malgré ces obstacles, cette stratégie s’inscrit dans la philosophie plus large de Tesla, qui consiste à miser sur les données visuelles et à les exploiter à très grande échelle. Alors que la plupart des développeurs de véhicules autonomes utilisent la détection et télémétrie par ondes lumineuses (LiDAR) ou le radar en complément des caméras, Tesla s’appuie presque exclusivement sur les données visuelles, en recueillant des informations provenant de millions de voitures en circulation. Optimus semble suivre la même formule.
Comme l’a résumé Aitken dans l’article de BI : « C’est une façon très Tesla de faire de la robotique. Personne d’autre n’essaie de faire cela à la même échelle. »
Reste à savoir si l’apprentissage fondé sur la vidéo suffira à faire passer Optimus du pliage de tee-shirts à un véritable travail en usine.
Pour découvrir d’autres actualités sur la robotique, lisez la couverture d’eWeek consacrée aux premiers Jeux mondiaux des robots humanoïdes et à un club de combat de robots.