






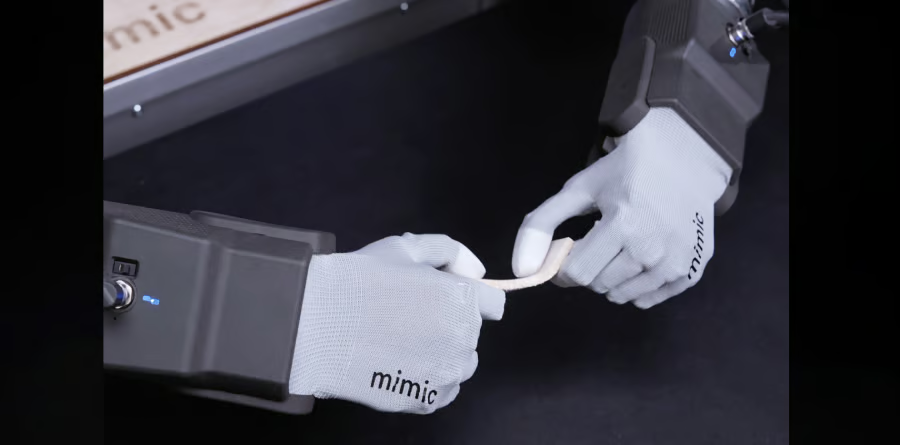


Eine Roboterhand zu bauen, die sich wie eine menschliche Hand bewegt, ist nur ein Teil der Herausforderung, sagt das Schweizer Startup Mimic Robotics.
Das Unternehmen stellte die Mimic Hand M1 und Mimic Wearable U1 als Teil einer vertikal integrierten Robotikplattform für die vielseitige Manipulation durch Roboter vor. Statt nur eine Roboterhand zu verkaufen, argumentiert Mimic, dass sich Geschicklichkeit nur beherrschen lässt, wenn jede Ebene des Robotik-Stacks kontrolliert wird – von der Hardware und Datenerfassung bis zu den KI-Modellen.
Das Unternehmen erklärte, sein Ansatz vermeide das, was es als „Cross-Embodiment-Lücke“ bezeichnet: Dabei müssen Roboter, die anhand von Videos menschlicher Hände trainiert wurden, Aufgaben mit grundlegend anderen Werkzeugen wie Zweifingergreifern ausführen.
Die Mimic Hand M1 verfügt über 15 aktive Freiheitsgrade an 21 Gelenken, darunter das Abspreizen der Finger und einen opponierbaren Daumen. Statt die Motoren in der Hand unterzubringen, montiert Mimic die Aktoren im Unterarm und bewegt die Finger über Sehnen – ein von der menschlichen Anatomie inspiriertes Design.
Nach Angaben des Unternehmens kann die Roboterhand Lasten von mehr als 25 Kilogramm (55 Pfund) sicher halten und dabei Kräfte von nur 0,1 Newton erkennen, sodass sie Objekte mit einem Gewicht von etwa 50 Gramm wahrnehmen kann. Taktile Sensoren an den Fingerspitzen messen die Normalkraft, die Scherkraft und den Kontaktort und liefern dem System zusätzliches Feedback über die Computer视觉 hinaus.
Mimic zufolge wurde die Architektur entwickelt, um die Kraftmessung, Haltbarkeit und langfristige Zuverlässigkeit in industriellen Umgebungen zu verbessern, in denen Roboter wiederholte Stöße aushalten müssen und dauerhaft betrieben werden.
Wearable erfasst menschliche Demonstrationen
Das Mimic Wearable U1 soll die Abhängigkeit von der herkömmlichen Teleoperation von Robotern bei der Erfassung von KI-Trainingsdaten verringern.
Statt einen Roboter aus der Ferne zu steuern, tragen Nutzer das passive Exoskelett, das die Bewegungen der M1-Hand mechanisch nachahmt und zugleich deren Sensorik reproduziert – darunter taktile Sensoren und eine am Handgelenk montierte Kamera.
„Das eigentliche Ziel ist, Roboterdaten zu erfassen, ohne den Roboter zu benötigen. Grundsätzlich lässt sich die Teleoperation von Robotern nicht skalieren. Deshalb haben wir unser Wearable entwickelt“, sagte Stephan-Daniel Gravert, CPO von Mimic Robotics.
Das Unternehmen erklärte außerdem, es habe eine eigene Robotik-Middleware namens mimic-ipc entwickelt, um die Kommunikationslatenz zu verringern und die Synchronisierung zwischen Sensoren und Robotersteuerungen zu verbessern.
„Den gesamten Stack zu besitzen, ist eine der zentralen Wetten von Mimic. Wir entwickeln absichtlich jede Komponente des Systems selbst, um die Leistung der KI-Modelle für Roboter zu maximieren“, sagte Elvis Nava, CTO von Mimic Robotics.
Warum das für Industrieroboter wichtig sein könnte
Viele Aufgaben in Fabriken lassen sich weiterhin nur schwer automatisieren, weil sie eine vorsichtige Handhabung, wechselnde Greifpositionen und die Anpassung an unvorhersehbare Objekte erfordern. Montagearbeiten, der Umgang mit Elektronik, Verpackung und Sortierung sind Beispiele für Bereiche, in denen die herkömmliche Automatisierung oft an ihre Grenzen stößt.
Eine Roboterhand , die Kraft, Tastsinn und menschenähnliche Bewegungen kombiniert, könnte das Spektrum der Aufgaben erweitern, die Roboter ausführen können, ohne für jede einzelne Aufgabe hochspezialisierte Maschinen zu benötigen. Mимics Ansatz spiegelt außerdem eine breitere Entwicklung in der Robotik hin zu physischer KI wider – also zu Systemen, die KI-Modelle mit Sensoren und Maschinen kombinieren, die mit der realen Welt interagieren können.
Die Strategie von Mimic entspricht einer breiteren Entwicklung der Branche hin zu „physischer KI“. Unternehmen wie NVIDIA, Figure AI und Sanctuary AI investieren in KI-Modelle, die mit Objekten in der physischen Welt interagieren und diese manipulieren können.
Die bevorstehenden Herausforderungen
Trotz ihrer Fähigkeiten wird eine breite Einführung von Faktoren abhängen, die über die Hand selbst hinausgehen. Industriekunden benötigen zuverlässige Software, eine Integration in bestehende Fabriksysteme und den Nachweis, dass die Hardware über lange Produktionszyklen hinweg dauerhaft betrieben werden kann.
Die Entscheidung des Unternehmens, eine menschenähnliche Hand zu priorisieren, bringt jedoch auch Zielkonflikte mit sich. Ein Robotersystem mit fünf Fingern ist komplexer als ein einfacher Greifer und erfordert eine fortschrittlichere Steuerung, Wartung und mehr Trainingsdaten.
Mimic Robotics setzt darauf, dass die Lösung des Problems der Geschicklichkeit mehr als eine ausgeklügelte Roboterhand erfordert – nämlich ein Überdenken der Art und Weise, wie Roboter gebaut, trainiert und eingesetzt werden. Ob dieser integrierte Ansatz erfolgreich ist, wird davon abhängen, ob er in realen Fabriken tatsächlich eine höhere Produktivität, niedrigere Betriebskosten und zuverlässige Leistung liefert und nicht nur beeindruckende Demonstrationen.
Weitere Meldungen: BrainCo bringt die Mensch-Maschine-Interaktion mit einer EEG-basierten Plattform, die Gehirnsignale in Roboteraktionen übersetzt , in weniger als 200 Millisekunden in neue Bereiche – ganz ohne Implantate.