







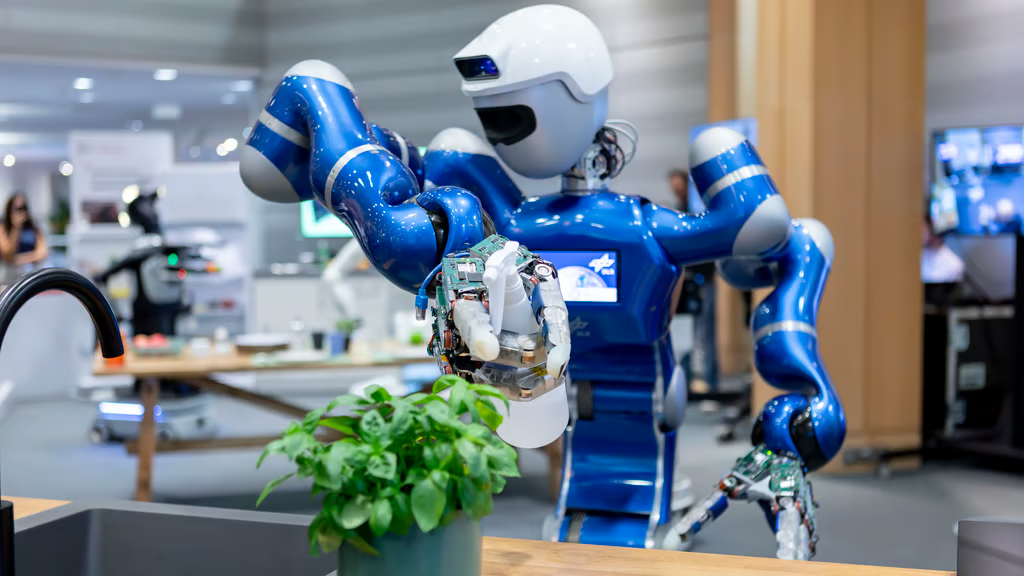
Fünfzehn KI-gestützte Roboter übernahmen am 2. September einen Teil des Europäischen Parlaments in Brüssel und demonstrierten Aufgaben vom Zerlegen elektronischer Geräte über das Abräumen eines Frühstückstisches bis zur Paketzustellung.
Die Veranstaltung wurde vom EU-finanzierten Robotiknetzwerk euROBIN organisiert und umfasste humanoide Roboter, Vierbeiner, Drohnen und industrielle Systeme. Rund 170 Vertreter aus Politik, Industrie und Forschung nahmen an den Demonstrationen sowie an einer Diskussion darüber teil, wie sich Europas Robotikforschung zu einem größeren kommerziellen Industriezweig ausbauen lässt.
Vier Roboter räumten gemeinsam einen Frühstückstisch ab
Eines der deutlichsten Beispiele für Zusammenarbeit lieferten vier Haushaltsroboter, die dieselbe Aufgabe am Frühstückstisch erledigten.
Laut dem Bericht des Deutschen Zentrums für Luft- und Raumfahrt nach der Veranstaltung arbeiteten die vier Systeme autonom und berücksichtigten dabei einander, während sie zufällig auf dem Tisch verteilte Gegenstände identifizierten.
Die Roboter hoben Teller und eine Müslischachtel auf und sortierten die Gegenstände anschließend zwischen Geschirrspüler, Schrank, Kühlschrank und Abfalleimer. Der humanoide Roboter Rollin’ Justin des DLR war eines der vier Systeme.
Das Karlsruher Institut für Technologie demonstrierte außerdem seinen humanoiden Roboter ARMAR-7, der eine kognitive Architektur mit episodischem Gedächtnis nutzt, um Erfahrungen zu speichern, abzurufen und zu teilen.
Die Demonstration verleiht dem wachsenden Vorstoß zur physischen KI eine praktische Note. Jüngste Roboterdemonstrationen gehen zunehmend über das Gehen und Balancieren hinaus und wenden sich der Manipulation im Alltag zu – vom autonomen Erklimmen von Leitern bis hin zu humanoiden Robotern, die in realen Serviceeinsätzen erprobt werden.
Die übrigen Demonstrationen deckten zwei weitere Forschungsbereiche von euROBIN ab. Fünf Teams beteiligten sich an einem Fertigungsszenario mit Aufgaben wie der Aufarbeitung von Laptops, dem Zerlegen eines Saugroboters, der mobilen Demontage, fortgeschrittener Manipulation und Simulation.
Eine separate, von der Technischen Universität München, dem Jožef Stefan Institute und der Universität Bremen entwickelte Industrieroboterzelle demonstrierte die Kabelführung für die Montage von Kabelbäumen. Im Bereich der Outdoor-Robotik zeigten Teams die autonome Paketzustellung mit einem Roboter im Stil eines Zentauren, einem radgetriebenen Vierbeiner und einer mit einem Arm ausgestatteten Drohne.
Zusammenarbeit ist Realität, doch die Übertragbarkeit ist der schwierigere Test
Die Brüsseler Veranstaltung liefert ein aussagekräftigeres Beispiel für die Autonomie mehrerer Roboter, als die bloße Zahl der Roboter vermuten lässt. Vier unterschiedliche Systeme arbeiteten nicht einfach nur nebeneinander; laut DLR erledigten sie Teile derselben Haushaltsaufgabe eigenständig und berücksichtigten dabei die jeweils anderen Roboter.
Diese Unterscheidung ist für Organisationen wichtig, die kooperative Robotik bewerten. Die Koordination mehrerer autonomer Maschinen rund um gemeinsam genutzte Objekte und Arbeitsbereiche bringt Probleme mit sich, die bei der alleinigen Erledigung einer Aufgabe durch einen Roboter nicht auftreten – etwa die Aufgabenverteilung, Kollisionsvermeidung, sich verändernde Objektpositionen und die Wiederherstellung des Betriebs, wenn eine andere Maschine die Umgebung verändert.
Aus den öffentlich verfügbaren Materialien geht jedoch nicht hervor, dass die vier Roboter erlernte Fähigkeiten austauschten oder über eine gemeinsame plattformübergreifende Steuerungsebene arbeiteten.
Diese Lücke ist wichtig, denn das übergeordnete wissenschaftliche Ziel von euROBIN besteht darin, robotisches Wissen und Fähigkeiten zwischen verschiedenen Robotern, Aufgaben und Umgebungen übertragbar zu machen. Wenn ein Roboter lernt, wie sich ein Objekt manipulieren lässt, und ein anderer Roboter diese Fähigkeit wiederverwenden kann, wäre das ein deutlich größerer Schritt, als mehrere Maschinen so zu programmieren, dass sie in einem vorbereiteten Szenario zusammenarbeiten.
Die Demonstration vom 2. September dokumentiert daher kooperative Autonomie, zeigt aber noch keine universelle Interoperabilität von Robotern.
Für Hersteller und Systemintegratoren unterscheidet das etwas heute Nutzbares vom ambitionierteren Forschungsziel.
Einsätze mit mehreren Robotern können die Arbeit bereits auf spezialisierte Maschinen verteilen. Die Übertragung von Software, erlerntem Verhalten oder Aufgabenwissen zwischen Robotern verschiedener Entwickler erfordert jedoch weiterhin Schnittstellen, Sicherheitsvalidierung und Integrationsarbeit, die bei der Brüsseler Demonstration nicht öffentlich dokumentiert wurden.
Die abschließende Zahl von 15 klärt außerdem eine scheinbare Abweichung in der früheren Ankündigung. Eine Veranstaltungsankündigung der Europäischen Kommission hatte ursprünglich 20 bis 30 Roboter angekündigt, während spätere Materialien von euROBIN 15 Roboter nannten und das DLR bestätigte, dass letztlich 15 Systeme im Parlament demonstrierten.
Die Organisatoren erklärten, KI-gestützte Robotik könne sich innerhalb von 10 bis 15 Jahren zu einer europäischen Industrie entwickeln, die in ihrer Größenordnung mit dem heutigen Automobilsektor vergleichbar ist. Die Demonstrationen in Brüssel gaben einen Einblick in die technischen Bausteine, die bereits funktionieren, während die Übertragung von Fähigkeiten zwischen verschiedenen Maschinen für euROBIN weiterhin ein deutlich größerer Prüfstein bleibt.
Lesen Sie auch: Philips setzt bis zu 33,7 Millionen US-Dollar an ARPA-H-Fördermitteln ein zur Entwicklung von Robotertechnologie für zunehmend autonome Schlaganfallbehandlungen.