






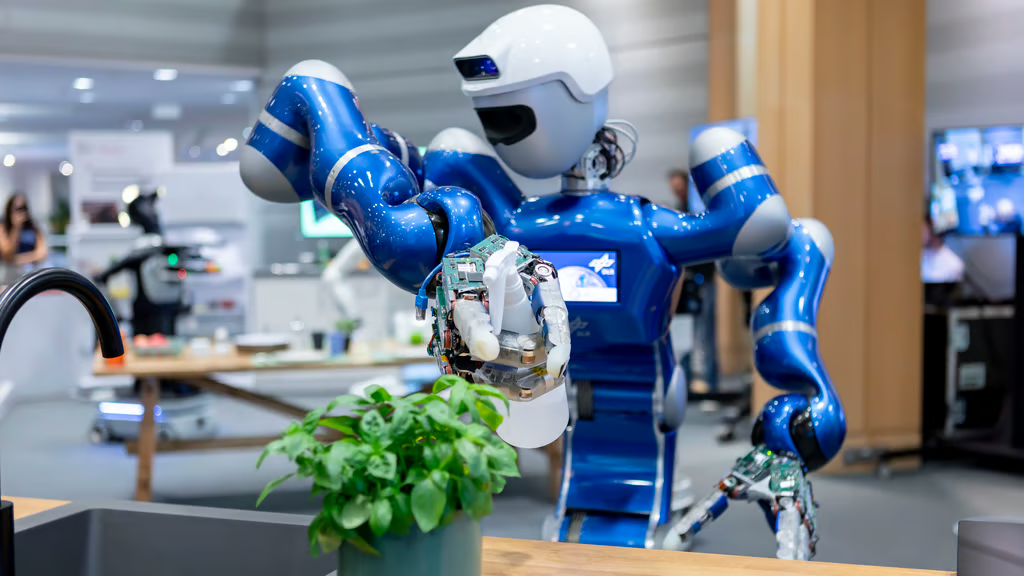


Quinze robots dotés d’IA ont pris possession d’une partie du Parlement européen à Bruxelles le 2 septembre, présentant des tâches allant du démontage de composants électroniques au débarrassage d’une table de petit-déjeuner et à la livraison de colis.
La démonstration était organisée par le réseau robotique euROBIN, financé par l’UE, et réunissait des humanoïdes, des quadrupèdes, des drones et des systèmes industriels. Quelque 170 représentants des milieux politiques, industriels et de la recherche ont assisté aux démonstrations ainsi qu’à une discussion sur la manière de transformer la recherche européenne en robotique en une industrie commerciale de plus grande envergure.
Quatre robots débarrassent ensemble une table de petit-déjeuner
L’un des exemples les plus parlants de coopération mettait en scène quatre robots domestiques travaillant sur la même tâche : débarrasser une table de petit-déjeuner.
Selon le rapport publié après l’événement par le Centre aérospatial allemand, les quatre systèmes fonctionnaient de manière autonome tout en tenant compte les uns des autres, alors qu’ils identifiaient des objets placés aléatoirement sur la table.
Les robots ont ramassé des assiettes et une boîte de céréales, puis ont trié les objets entre le lave-vaisselle, le placard, le réfrigérateur et la poubelle. Le robot humanoïde Rollin’ Justin de DLR faisait partie des quatre systèmes.
Le Karlsruhe Institute of Technology a également présenté son robot humanoïde ARMAR-7, qui utilise une architecture cognitive dotée d’une mémoire épisodique conçue pour stocker, récupérer et partager des expériences.
La démonstration donne une dimension concrète à l’essor de l’IA physique . Les récentes démonstrations de robots vont de plus en plus au-delà de la marche et de l’équilibre pour s’orienter vers la manipulation d’objets du quotidien, de l’escalade autonome d’échelles aux humanoïdes testés dans des emplois de service en conditions réelles.
Les autres démonstrations portaient sur deux domaines de recherche supplémentaires d’euROBIN. Cinq équipes ont participé à un scénario industriel comprenant des tâches telles que la remise à neuf d’ordinateurs portables, le démontage d’un aspirateur robot, le désassemblage mobile, la manipulation avancée et la simulation.
Une cellule robotique industrielle distincte, développée par la Technical University of Munich, le Jožef Stefan Institute et la University of Bremen, a montré l’acheminement de câbles pour l’assemblage de faisceaux électriques. Dans le domaine de la robotique extérieure, des équipes ont présenté la livraison autonome de colis à l’aide d’un robot de type centaure, d’un quadrupède à roues et d’un drone équipé d’un bras.
La coopération est là, mais la portabilité constitue le test le plus difficile
La démonstration de Bruxelles offre un exemple plus probant d’autonomie multi-robot que ne le laisse penser le seul nombre de robots. Quatre systèmes différents ne fonctionnaient pas simplement côte à côte ; selon DLR, ils ont exécuté de manière indépendante des parties d’une même tâche domestique tout en tenant compte des autres robots.
Cette distinction est importante pour les organisations qui évaluent la robotique coopérative. Coordonner plusieurs machines autonomes autour d’objets et d’espaces de travail partagés soulève des problèmes qui ne se posent pas lorsqu’un seul robot accomplit une tâche, notamment l’attribution des tâches, l’évitement des collisions, l’évolution de l’emplacement des objets et la reprise après intervention d’une autre machine dans l’environnement.
Les informations publiques ne permettent toutefois pas d’établir que les quatre robots ont échangé des compétences acquises ou fonctionné au moyen d’une couche de contrôle commune et multiplateforme.
Cette lacune est importante, car l’objectif scientifique plus large d’euROBIN est de rendre les connaissances et les compétences robotiques transférables entre différents robots, tâches et environnements. Qu’un robot apprenne à manipuler un objet et qu’un autre puisse réutiliser cette capacité constituerait une avancée d’une tout autre nature que plusieurs machines programmées pour coopérer dans un scénario préparé unique.
La démonstration du 2 septembre documente donc une autonomie coopérative, mais ne montre pas encore une interopérabilité universelle entre robots.
Pour les fabricants et les intégrateurs de systèmes, cela fait la différence entre ce qui est utilisable aujourd’hui et l’objectif de recherche plus ambitieux.
Les déploiements multi-robots peuvent déjà répartir le travail entre des machines spécialisées, mais le transfert de logiciels, de comportements appris ou de connaissances liées aux tâches entre des robots issus de développeurs différents nécessite encore des interfaces, une validation de la sécurité et un travail d’intégration que la démonstration de Bruxelles n’a pas documentés publiquement.
La présentation finale de 15 robots résout également une apparente divergence dans les communications précédentes. Un programme d’un événement de la Commission européenne annonçait initialement 20 à 30 robots, tandis que les documents ultérieurs d’euROBIN en précisaient 15 et que DLR confirmait que 15 systèmes avaient finalement fait une démonstration au Parlement.
Les organisateurs ont estimé que la robotique dotée d’IA pourrait devenir, dans 10 à 15 ans, une industrie européenne comparable par son ampleur au secteur automobile actuel. Les démonstrations de Bruxelles ont donné un aperçu des briques techniques déjà opérationnelles, tandis que le transfert de compétences entre différentes machines reste un défi bien plus important à relever pour euROBIN.
À lire également : Philips utilise jusqu’à 33,7 millions de dollars US de financements de l’ARPA-H pour développer une technologie robotique destinée à des interventions de traitement des accidents vasculaires cérébraux de plus en plus autonomes.