






Un robot quadrupède capable d’escalader des murs, de se déplacer sur des plafonds et de transporter du matériel de soudage donne un nouveau sens au travail à quatre pattes.
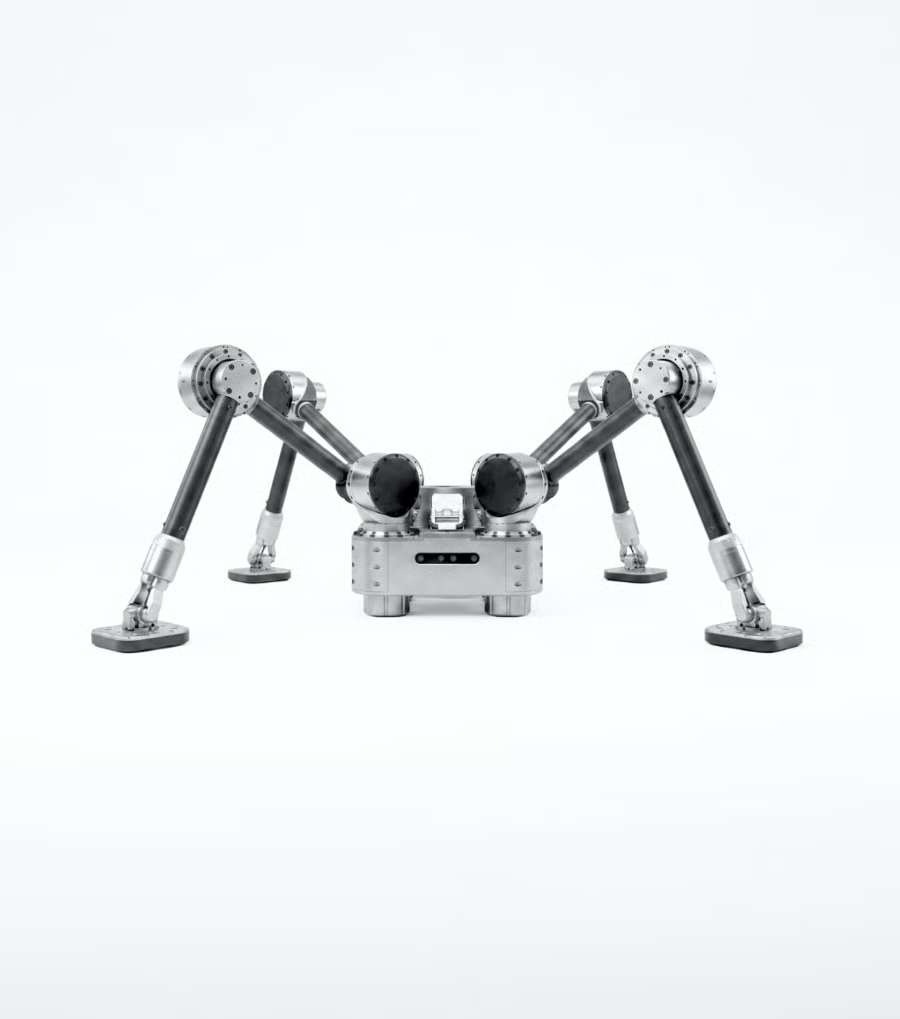
La start-up sud-coréenne Diden Robotics a dévoilé le Spider 30, un robot industriel doté de pieds magnétiques et conçu pour les environnements riches en acier, comme les chantiers navals. La machine peut se déplacer sur des sols, des parois verticales et des structures en hauteur tout en transportant des outils de soudage, d’inspection et d’autres tâches industrielles.
Le concept cible un problème bien connu de la construction navale : certains travaux parmi les plus importants s’effectuent dans des espaces difficiles, inconfortables ou dangereux d’accès pour les humains.
Des pieds magnétiques permettent au robot de se déplacer à l’envers
Le Spider 30 associe un système de déplacement quadrupède à des pieds équipés d’aimants électropermanents (EPM), qui lui permettent d’adhérer aux structures en acier. Il peut ainsi accéder à des surfaces que les robots à roues classiques ne peuvent pas franchir, notamment les sections courbes des coques de navires et les structures en hauteur.
Selon Diden Robotics, le système offre une adhérence magnétique pouvant atteindre 1 500 newtons, l’entreprise mettant en avant le passage rapide de l’adhérence au décrochage. Son système de commande magnétique pourrait changer d’état en seulement 7 millisecondes.
Diden affirme que le robot peut passer du sol aux murs en moins de 30 secondes et franchir des obstacles en moins d’une minute tout en adaptant sa posture pour se faufiler dans des espaces exigus.
Conçu pour transporter des outils de soudage et d’inspection
Le Spider 30 mesure 958 × 460 × 494 millimètres et pèse 45 kilogrammes. Ses quatre pattes abritent 12 actionneurs, tandis que sa capacité de charge atteint 30 kilogrammes.
Cette capacité de transport permet aux opérateurs d’équiper le robot d’outils de soudage, d’inspection et d’autres procédés industriels. Plutôt que de déployer des machines distinctes pour chaque tâche, les chantiers navals pourraient potentiellement utiliser une seule plateforme mobile pour effectuer plusieurs opérations sur des structures en acier complexes.
Diden indique que le robot est conçu pour fonctionner à des températures comprises entre moins 10 et 60 degrés Celsius, tandis que ses connecteurs d’alimentation et de communication bénéficient d’un indice de protection IP54.
L’entreprise a présenté le robot dans des environnements liés aux chantiers navals. Des informations publiées par WION ont également associé cette technologie à des essais menés avec Samsung Heavy Industries, même si les détails concernant l’ampleur et la durée de ces tests restent limités.
Ce qu’a constaté eWeek : le véritable défi ne consiste pas seulement à escalader
L’adhérence magnétique du Spider 30 est impressionnante, mais sa valeur industrielle dépendra de bien plus que de sa capacité à rester fixé à l’acier.
Avec une vitesse pouvant atteindre 0,1 mètre par seconde, le robot est conçu pour des déplacements maîtrisés plutôt que pour parcourir rapidement de longues distances. Ses performances en conditions réelles dépendront également de son efficacité à rester stable tout en transportant des outils, à s’adapter à des surfaces changeantes et à accomplir des tâches sans intervention humaine fréquente.
Pour les constructeurs navals, l’avantage potentiel réside dans une plateforme de travail mobile qui pourrait réduire la nécessité d’envoyer des employés dans des zones difficiles d’accès pour certains travaux d’inspection et de soudage. Toutefois, les démonstrations disponibles ne permettent pas d’établir combien de temps ou d’argent le robot pourrait économiser, ni s’il peut fonctionner de manière fiable pendant des équipes de production prolongées.
La technologie présente également une limite évidente : sa locomotion magnétique est conçue pour les structures en acier, ce qui restreint son utilité sur les surfaces non ferreuses et d’autres matériaux.
Il n’en reste pas moins que le Spider 30 illustre une évolution plus large de l’automatisation industrielle : au lieu de déplacer d’immenses pièces vers des robots stationnaires, les fabricants peuvent de plus en plus envoyer les robots directement sur la structure. Dans les chantiers navals, où le travail peut s’étendre sur des surfaces d’acier gigantesques, cette mobilité pourrait être l’innovation la plus importante.
Autre actualité : Le parc mondial de robots industriels a dépassé les 5 millions d’unités, la Chine représentant 59 % des nouvelles installations en 2025, tandis que l’Inde continue de s’imposer comme l’un des marchés de l’automatisation affichant la plus forte croissance en Asie.