






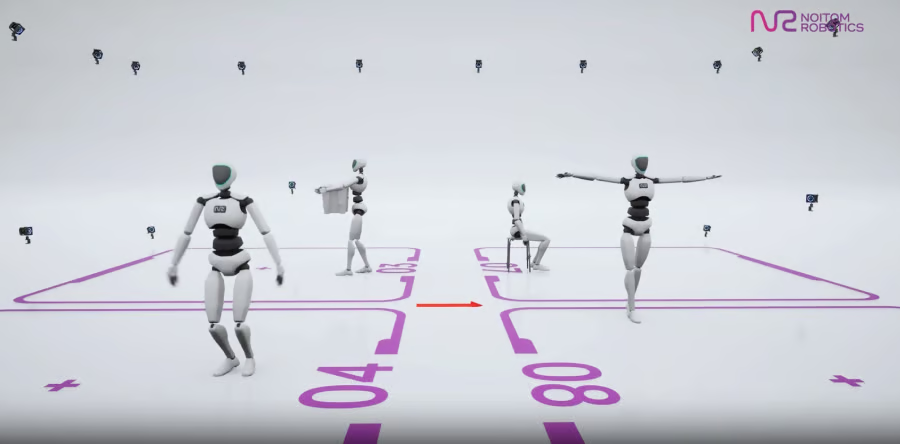


Als wichtigen Impuls für die Open-Source-Community im Bereich verkörperter KI hat der Motion-Capture-Spezialist Noitom Robotics humanoiden Robotern gerade eine umfangreiche, kostenlose Bibliothek menschlicher Bewegungen zur Verfügung gestellt.
Das Unternehmen gab die öffentliche Veröffentlichung von HiPHI am Mittwoch auf der World Robot Conference (WRC) 2026 in Peking bekannt. Der Benchmark umfasst, wie Noitom ihn beschreibt, 617,5 Stunden hochpräziser Bewegungserfassung und ist damit einer der größten jemals öffentlich zugänglich gemachten Datensätze für menschliche Bewegungen in hoher Präzision.
Er ist gezielt für das Training von Ganzkörper-Fortbewegungs- und Manipulationsrichtlinien für humanoide Roboter gedacht.
HiPHI umfasst 371,8 Stunden Ganzkörperbewegungen und 245,7 Stunden Mensch-Objekt-Interaktionen mit 40 physischen Objekten. Die Daten wurden von 132 Darstellerinnen und Darstellern mit 90 Hz und Submillimeterpräzision erfasst; dabei wurden Skelettbewegungen mit synchronisierten 3D-Objektmeshes und -Trajektorien kombiniert.
Im Gegensatz zu herkömmlichen Motion-Capture-Bibliotheken, die nach Zeitstempeln von Aufnahmesitzungen organisiert sind, strukturiert HiPHI Aktionen mithilfe der semantischen Indizierung von FrameNet. Dadurch können Vision-Language-Action-(VLA-)Modelle Sprachbefehle auf natürliche Weise mit strukturierten physischen Aktionen verknüpfen.
Noitom zufolge haben mit den Daten trainierte Richtlinien bereits das Laufen, Sitzen, Kriechen, Tragen eines Kartons und Ziehen eines Koffers auf einem physischen Unitree-G1-Humanoiden.
„Der Engpass bei physischer KI besteht nicht darin, wie viele Daten vorhanden sind, sondern darin, wie viel davon eine Maschine tatsächlich lernen kann“, sagte Dr. Tristan Ruoli Dai, Founder und CEO von Noitom Robotics.
Von menschlichen Bewegungen zum Robotertraining
Der Datensatz ist für nichtkommerzielle Forschung auf Hugging Face unter der ModalityNet Open Research License v1.0 kostenlos verfügbar; der Zugang für Unternehmen wird über ModalityNet angeboten.
Die kostenlose Veröffentlichung könnte die Hürde für Universitäten und unabhängige Forschende senken, die sich proprietäre Motion-Capture-Datensätze nicht leisten können. Noch wichtiger ist, dass Umfang, Präzision und die Daten zu Objektinteraktionen Forschenden einen gemeinsamen Datensatz zum Trainieren und Vergleichen von Lernsystemen für humanoide Roboter.
HiPHI deckt nicht jede Art der Robotermanipulation ab. Der Datensatz konzentriert sich vor allem auf Ganzkörperbewegungen und die Interaktion mit Objekten in menschlicher Größe, nicht auf die präzise Fingerbeweglichkeit, taktiles Feedback oder den detaillierten Einsatz von Werkzeugen.
Noitom zufolge wird der geplante HiPHI-OM-Korpus den Bereich um umfangreichere multimodale Interaktionsdaten erweitern. Die erste Veröffentlichung verwendet außerdem das BVH-Bewegungsformat; die Unterstützung zusätzlicher Körpermodellformate ist geplant.
Eine größere Wette auf offene Daten
Die Veröffentlichung ist Teil der umfassenderen World-Compiler-Strategie von Noitom, die darauf abzielt, Aktivitäten in der physischen Welt in strukturierte Daten zu verwandeln, aus denen KI-Systeme lernen können.
Die übergeordnete Bedeutung liegt darin, dass ein kommerzielles Unternehmen für Bewegungsdaten einen umfangreichen, hochpräzisen Datensatz in das öffentliche Forschungsökosystem einbringt. Für Universitäten und kleinere Robotiklabore könnte dies die Abhängigkeit von teuren proprietären Bewegungsbibliotheken verringern und den Vergleich von Trainingsansätzen anhand desselben Ausgangsmaterials erleichtern.
„Alles, was Forschende benötigen, ist in der Veröffentlichung enthalten: standardisiertes BVH, synchronisierte Objekttrajektorien, ein semantischer Bewegungsindex und der Evaluierungsleitfaden“, sagte Dr. Lei Han, Leiter der Forschung und Entwicklung bei Noitom Robotics
Der wichtigere Test ist nun die Reproduzierbarkeit. Wenn unabhängige Forschende HiPHI nutzen können, um die von Noitom berichteten Fortschritte bei Fortbewegung und Manipulation zu reproduzieren, könnte der Datensatz zu einer nützlichen gemeinsamen Grundlage für die Forschung zu humanoider KI werden, statt lediglich ein weiterer großer Korpus zu sein.
Verwandte Nachrichten: Unitree Robotics bereitet einen Börsengang in Shanghai vor, während Chinas Markt für humanoide Robotik zunehmende Aufmerksamkeit von Investoren auf sich zieht und auf eine breitere kommerzielle Nutzung drängt.