






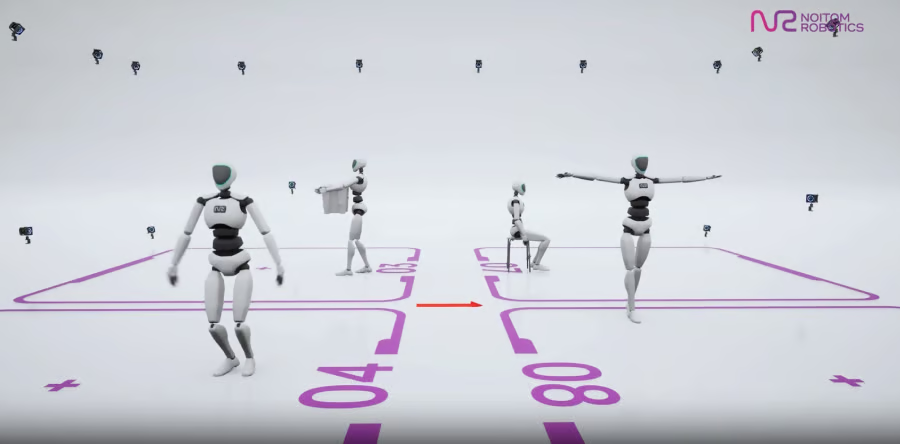


Dans un coup d’accélérateur majeur pour la communauté de l’IA incarnée open source, le spécialiste de la capture de mouvements Noitom Robotics vient d’offrir aux robots humanoïdes une immense bibliothèque gratuite de mouvements humains.
L’entreprise a annoncé mercredi la publication de HiPHI lors de la World Robot Conference (WRC) 2026, à Pékin. Couvrant 617,5 heures de capture de mouvements haute précision, ce benchmark, comme le décrit Noitom, est l’un des plus grands jeux de données de mouvements humains haute précision jamais rendus publics.
Il vise directement l’entraînement de politiques de locomotion et de manipulation du corps entier pour les robots humanoïdes.
HiPHI comprend 371,8 heures de mouvements du corps entier et 245,7 heures d’interactions humain-objet impliquant 40 objets physiques. Les données ont été capturées auprès de 132 participants à 90 Hz, avec une précision inférieure au millimètre, en associant les mouvements squelettiques à des maillages et des trajectoires d’objets 3D synchronisés.
Contrairement aux bibliothèques traditionnelles de capture de mouvements organisées selon les horodatages des sessions, HiPHI organise les actions au moyen de l’indexation sémantique FrameNet. Cette structure permet aux modèles Vision-Language-Action (VLA) de relier naturellement les commandes en langage à des actions physiques structurées.
Noitom affirme que les politiques entraînées sur ces données ont déjà démontré leur capacité à courir, s’asseoir, ramper, porter une boîte et tirer une valise sur un Unitree G1 humanoid.
« Le goulet d’étranglement de l’IA physique n’est pas la quantité de données disponibles, mais la quantité de données dont une machine peut réellement tirer des enseignements », a déclaré le Dr Tristan Ruoli Dai, Founder and CEO de Noitom Robotics.
Du mouvement humain à l’entraînement des robots
Le jeu de données est gratuit pour la recherche non commerciale sur Hugging Face sous la licence ModalityNet Open Research License v1.0, tandis qu’un accès destiné aux entreprises est proposé via ModalityNet.
Cette publication gratuite pourrait abaisser la barrière d’accès pour les universités et les chercheurs indépendants qui n’ont pas les moyens de s’offrir des jeux de données propriétaires de capture de mouvements. Plus important encore, son échelle, sa précision et ses données d’interaction avec des objets offrent aux chercheurs un jeu de données commun pour entraîner et comparer des systèmes d’apprentissage humanoïdes.
HiPHI ne couvre pas tous les types de manipulation robotique. Le jeu de données se concentre principalement sur les mouvements du corps entier et les interactions avec des objets de taille humaine, plutôt que sur la dextérité fine des doigts, le retour tactile ou l’utilisation détaillée d’outils.
Noitom indique que son corpus HiPHI-OM prévu étendra le projet à des données d’interaction multimodales plus riches. La publication initiale utilise également le format de mouvements BVH, et la prise en charge d’autres formats de modèles corporels est prévue.
Un pari plus ambitieux sur les données ouvertes
Cette publication s’inscrit dans la stratégie plus large World Compiler de Noitom, qui vise à convertir l’activité du monde physique en données structurées dont les systèmes d’IA peuvent tirer des enseignements.
L’importance plus large de cette initiative tient au fait qu’une entreprise commerciale spécialisée dans les données de mouvements verse un jeu de données substantiel et haute précision dans l’écosystème public de la recherche. Pour les universités et les petits laboratoires de robotique, cela pourrait réduire la dépendance à l’égard des bibliothèques de mouvements propriétaires coûteuses et faciliter la comparaison des méthodes d’entraînement à partir des mêmes données sources.
« Tout ce dont un chercheur a besoin se trouve dans la publication : BVH standardisé, trajectoires d’objets synchronisées, index sémantique des mouvements et guide d’évaluation », a déclaré le Dr Lei Han, chief of research and development chez Noitom Robotics
Le test le plus important est désormais celui de la reproductibilité. Si des chercheurs indépendants peuvent utiliser HiPHI pour reproduire les gains en locomotion et en manipulation rapportés par Noitom, le jeu de données pourrait devenir une base commune utile pour la recherche en IA humanoïde plutôt qu’un simple corpus volumineux.
Actualité connexe : Unitree Robotics prépare son entrée en Bourse à Shanghai alors que le secteur chinois de la robotique humanoïde attire une attention croissante des investisseurs et s’oriente vers un déploiement commercial plus large.