







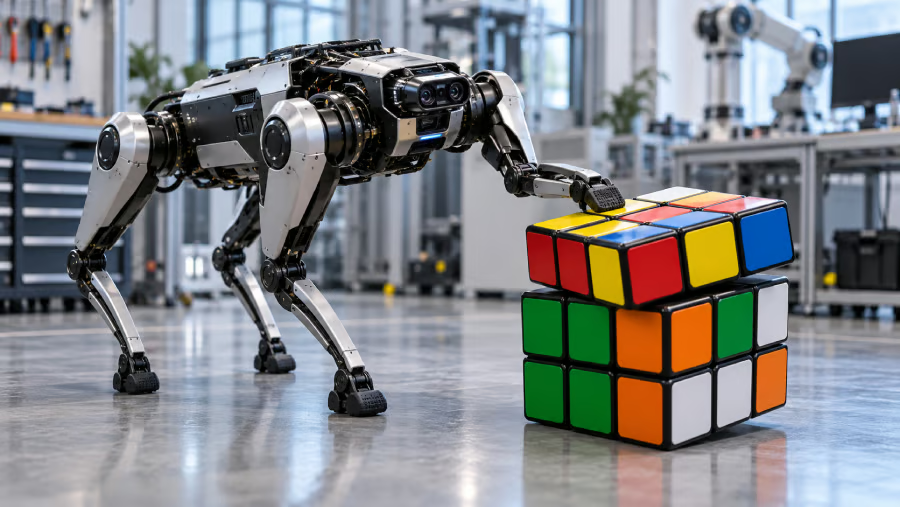
Rubik-Würfel sind normalerweise ein Test für flinke Finger. An der ETH Zurich in der Schweiz löste ein vierbeiniger Roboter einen übergroßen Würfel mit seinen Füßen und hielt dabei das Gleichgewicht.
Der Roboter ANYmal-D von ETH Zurich löste einen 4,6 Kilogramm schweren Rubik-Würfel dreimal, wobei jeder Versuch acht bis neun Minuten dauerte. Mithilfe integrierter Kameras, eines Lösungsalgorithmus und koordinierter Fußbewegungen manipulierte der Roboter das Puzzle ohne einen separaten Roboterarm.
Die Demonstration weist auf eine potenziell nützliche Richtung für die Robotik hin: Maschinen, die Objekte mit denselben Gliedmaßen manipulieren können, die sie zur Fortbewegung nutzen. Ob sich diese Fähigkeiten jedoch auf industrielle Umgebungen übertragen lassen, bleibt eine offene Frage.
ETH Zurich macht aus Laufbeinen Werkzeuge zum Lösen von Puzzles
IEEE Spectrum präsentierte am 23. Oktober die Demonstration des Schweizer Labors. Statt den Befehlen eines Fernbedieners zu folgen, untersuchte der Vierbeiner den Würfel, plante seine Lösung und führte die Bewegungen selbstständig aus.
Interesting Engineering berichtete, dass das etwa 10 Pfund schwere Puzzle präzise Krafteinwirkung erforderte: Eine falsche Drehung einer Ebene konnte die Lösung zunichtemachen, während ein unkontrollierter Schubs den Roboter aus dem Gleichgewicht bringen konnte.
Laut dem Robotic Systems Lab der ETH Zurich nutzte der Roboter integrierte RGB-D-Kameras, um die Farben und die Position des Würfels zu erkennen. Anschließend plante ein Lösungsalgorithmus seine Bewegungen. Mittels bestärkendem Lernen trainierte Steuerungen übernahmen das Wenden und Drehen, wobei ein Fuß den Würfel stabil hielt, während ein anderer eine Ebene drehte.
Was eWeek herausfand: Vielversprechende Tests, unbeantwortete Fragen für den Praxiseinsatz
Eine Prüfung der veröffentlichten Ergebnisse von ETH Zurich zeigt nicht nur ein erfolgreiches Video, sondern auch wichtige Grenzen. Die folgenden Zahlen beschreiben separate Experimente und keine nachgewiesene industrielle Erfolgsquote.
Getestete Fähigkeit | Gemeldetes Ergebnis | Offene Frage für die Industrie |
| Vollständige Puzzle-Lösungen | Drei autonome Durchläufe mit jeweils etwa 30 Schritten und 8–9 Minuten Dauer | Bleibt die Leistung über viele Versuche hinweg stabil? |
| Farberkennung | 100 % Genauigkeit in Innenräumen; 98,7 % im Freien bei den ausgewerteten Sequenzen | Wie gut kommt das System mit schlechter Beleuchtung und verschmutzten Oberflächen zurecht? |
| Lokalisierung des Würfels | Medianer Positionsfehler von etwa 2 cm und Rotationsfehler von weniger als 3 Grad bis zu einer Entfernung von 2 m | Funktioniert das System auch mit kleineren Bedienelementen und bei beengten Platzverhältnissen? |
| Manipulation mit den Füßen | Koordiniertes Fixieren, Drehen und Wenden | Lassen sich diese Fähigkeiten auf unbekannte Werkzeuge und Vorrichtungen übertragen? |
| Störungstests | Einzelfähigkeiten auf rutscharmen Böden und Kopfsteinpflaster sowie bei Schubsen von außen | Kann das System komplette Arbeitsaufträge unter wechselnden Bedingungen vor Ort abschließen? |
Entscheidend ist die Unterscheidung zwischen dem Nachweis einzelner Manipulationsfähigkeiten und ihrer zuverlässigen Kombination zu einer Arbeitsleistung.
Eine Würfelebene zu drehen, ein Objekt zu stabilisieren und sich von einer Störung zu erholen, sind nützliche Fähigkeiten. Industrielle Aufgaben bringen jedoch zusätzliche Variablen mit sich, darunter unbekannte Ausrüstung, wechselnde Widerstände und wenig Raum für Fehler. Die Forschung zeigt, dass Manipulation mit den Füßen möglich ist; sie belegt jedoch noch nicht, dass sich diese Bewegungen zuverlässig auf andere Aufgaben oder Umgebungen übertragen lassen.
Die erlernten Bewegungen des Roboters stammten aus einem Lehrer-Schüler-Prozess: Richtlinien, die mit privilegierten Simulationsdaten erlernt worden waren, wurden für den Einsatz mithilfe integrierter Tiefenbilder und Körperrückmeldungen angepasst. Das Team testete einzelne Fähigkeiten außerdem an einer kleinen Kiste und einem zylindrischen Behälter, demonstrierte jedoch keine vollständigen industriellen Arbeitsabläufe.
RoboticsIntl stellte fest, dass der Verzicht auf einen separaten Roboterarm Gewicht, Energieverbrauch und mechanische Komplexität reduzieren könnte. Außerdem wurde ANYbotics als ETH-Ausgründung genannt, die die ANYmal-Produktfamilie kommerzialisiert. Weder kommerzielle Einsparungen noch der Einsatz dieser Fähigkeit zum Lösen von Würfeln wurden nachgewiesen.
Schweizer Ergebnisse werfen praktische Fragen für Betreiber in der EMEA-Region auf
Für Schweizer Hersteller und Industriebetreiber in der gesamten EMEA-Region liegt der Reiz in einem mobilen Roboter, der eines Tages Anlagen inspizieren, Ventile drehen oder Hindernisse beseitigen könnte, ohne einen separaten Roboterarm mitführen zu müssen. Die Nutzung der vorhandenen Beine für Fortbewegung und Manipulation könnte das Hardwaregewicht und die mechanische Komplexität reduzieren, doch ETH Zurich hat diese industriellen Anwendungen nicht demonstriert und keine kommerziellen Einsparungen nachgewiesen.
Die Herausforderung besteht darin, diese Fähigkeiten außerhalb kontrollierter Demonstrationen zuverlässig einzusetzen. Industrielle Anlagen unterscheiden sich in Form, Widerstand und Zugänglichkeit, während unebene Oberflächen das Gleichgewicht des Roboters beeinträchtigen können. Ein System müsste außerdem erfolglose Bewegungen erkennen, seinen Ansatz anpassen und sich sicher erholen können, ohne die Ausrüstung zu beschädigen.
Vor der Erwägung eines Pilotprojekts sollten Entwicklungs- und Beschaffungsteams Folgendes bewerten:
- Aufgabenspezifische Leistung: Fordern Sie wiederholte Demonstrationen mit echten Türen, Ventilen und Bedienelementen an, einschließlich Erfolgsquoten, Bearbeitungszeiten und der Erholung nach fehlgeschlagenen Versuchen.
- Betriebliche Zuverlässigkeit: Bewerten Sie die Leistung bei schlechter Beleuchtung, unebenem Gelände, wechselnden Bodenbedingungen und längerem Betrieb, statt sich auf einzelne Demonstrationen zu verlassen.
- Kosten und Sicherheit: Vergleichen Sie mögliche Hardwareeinsparungen mit den Kosten für Überwachung, Wartung, Ausfallzeiten und Schutzmaßnahmen, die erforderlich sind, wenn Roboter mit Beschäftigten oder kritischer Ausrüstung interagieren.
Für Organisationen in der Schweiz und in der gesamten EMEA-Region wäre der nächste aussagekräftige Meilenstein erfolgreiche Feldtests, die zeigen, dass Manipulation mit den Füßen praktische Aufgaben zuverlässig und sicher erledigen kann.
Das Experiment von ETH Zurich weist auf eine vielversprechende Richtung für Roboter hin, die mit ihrer vorhandenen Hardware mehr leisten können. Solange die Forschenden jedoch keine messbaren Leistungs- und Kostenvorteile in realen industriellen Umgebungen nachweisen, bleibt die Technologie eine spannende Forschungsleistung und ist noch kein unmittelbarer Grund, Beschaffungspläne zu ändern.
Außerdem lesen: Spider 30 aus Südkorea verfolgt einen anderen Ansatz bei der Robotermobilität, indem er Stahlwände erklimmt und Aufgaben kopfüber ausführt.