







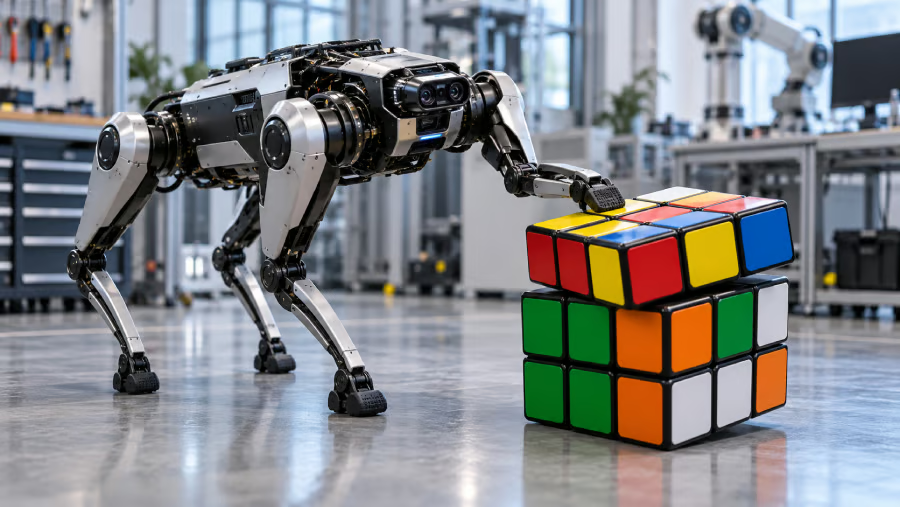
Les Rubik's Cubes sont généralement un test d'agilité des doigts. À ETH Zurich, en Suisse, un robot quadrupède en a résolu un modèle surdimensionné avec ses pieds tout en gardant son équilibre.
Le robot ANYmal-D d'ETH Zurich a réussi à résoudre trois fois un Rubik's Cube de 4,6 kilogrammes, chaque tentative prenant entre huit et neuf minutes. À l'aide de caméras embarquées, d'un algorithme de résolution et de mouvements coordonnés de ses pieds, le robot a manipulé le casse-tête sans bras robotisé distinct.
Cette démonstration ouvre une piste potentiellement intéressante pour la robotique : des machines capables de manipuler des objets avec les mêmes membres que ceux dont elles se servent pour se déplacer. Mais la capacité à transposer ces compétences dans des environnements industriels reste une question ouverte.
ETH Zurich transforme des pattes locomotrices en outils de résolution de casse-tête
IEEE Spectrum a présenté la démonstration du laboratoire suisse le 23 octobre. Au lieu de suivre les ordres d'un opérateur à distance, le quadrupède a examiné le cube, planifié sa solution et exécuté les mouvements de manière autonome.
Interesting Engineering a rapporté que le casse-tête d'environ 10 livres exigeait une force précise : une rotation incorrecte d'une couche pouvait compromettre la solution, tandis qu'une poussée incontrôlée pouvait faire perdre son équilibre au robot.
Selon le Robotic Systems Lab d'ETH Zurich, le robot a utilisé des caméras RGB-D embarquées pour identifier les couleurs et la position du cube, puis un algorithme de résolution pour planifier ses mouvements. Des commandes apprises par renforcement géraient les retournements et les rotations, un pied maintenant le cube en place tandis qu'un autre faisait pivoter une couche.
Ce qu'a constaté eWeek : des tests prometteurs, des questions encore sans réponse sur le terrain
L'examen des résultats publiés par ETH Zurich révèle plus qu'une vidéo réussie, mais aussi d'importantes limites. Les chiffres ci-dessous décrivent des expériences distinctes, et non un taux de réussite industrielle établi.
Capacité testée | Résultat rapporté | Question restante pour l'industrie |
| Résolution complète du casse-tête | Trois exécutions autonomes, environ 30 étapes et 8 à 9 minutes chacune | Les performances peuvent-elles se maintenir sur de nombreux essais ? |
| Reconnaissance des couleurs | Précision de 100 % en intérieur ; 98,7 % en extérieur dans les séquences évaluées | Gère-t-il correctement les mauvaises conditions d'éclairage et les surfaces sales ? |
| Localisation du cube | Environ 2 cm d'erreur médiane de position et moins de 3 degrés d'erreur de rotation jusqu'à 2 m | Peut-il fonctionner avec des commandes plus petites et dans des espaces exigus ? |
| Manipulation avec les pieds | Maintien, rotation et retournements coordonnés | Ces compétences peuvent-elles être transposées à des outils et des dispositifs de fixation inconnus ? |
| Tests de perturbation | Compétences individuelles sur des sols à faible friction et des pavés, ainsi qu'en réaction à des poussées externes | Peut-il mener à bien des tâches complètes dans des conditions de site changeantes ? |
La distinction essentielle se situe entre la démonstration de compétences individuelles de manipulation et leur combinaison pour réaliser un travail fiable.
Faire pivoter une couche du cube, stabiliser un objet et réagir à une perturbation sont des capacités utiles, mais les tâches industrielles introduisent des variables supplémentaires, notamment des équipements inconnus, une résistance variable et une marge d'erreur limitée. Ces travaux montrent que la manipulation avec les pieds est possible ; ils n'établissent pas encore que ces mouvements puissent être transposés de manière fiable à différentes tâches ou différents environnements.
Les mouvements appris par le robot provenaient d'un processus enseignant-élève : des politiques apprises à partir de données de simulation privilégiées ont été adaptées au déploiement à l'aide d'images de profondeur et de données de retour du corps captées à bord. L'équipe a également testé des compétences individuelles sur une petite boîte et un récipient cylindrique, mais n'a pas démontré la réalisation complète de tâches industrielles.
RoboticsIntl a souligné que la suppression d'un bras dédié pourrait réduire le poids, la consommation d'énergie et la complexité mécanique. La publication a également identifié ANYbotics comme une entreprise issue d'ETH Zurich qui commercialise la famille ANYmal. Ni les économies commerciales ni le déploiement de cette capacité à résoudre des cubes n'ont été établis.
Les résultats suisses soulèvent des questions pratiques pour les opérateurs de la région EMEA
Pour les fabricants suisses et les opérateurs industriels dans toute la région EMEA, l'attrait réside dans un robot mobile qui pourrait à terme inspecter des installations, tourner des vannes ou dégager des obstacles sans transporter de bras robotisé. Utiliser les pattes existantes pour se déplacer et manipuler des objets pourrait réduire le poids du matériel et la complexité mécanique, même si ETH Zurich n'a pas démontré ces applications industrielles ni établi d'économies commerciales.
Le défi consiste à faire fonctionner ces capacités en dehors de démonstrations contrôlées. Les équipements industriels varient par leur forme, leur résistance et leur accessibilité, tandis que les surfaces irrégulières peuvent compliquer l'équilibre du robot. Un système devrait également détecter les mouvements infructueux, ajuster son approche et se rétablir sans danger, sans endommager les équipements.
Avant d'envisager un projet pilote, les équipes d'ingénierie et des achats devraient évaluer les points suivants :
- Performances spécifiques à la tâche : Demandez des démonstrations répétées impliquant de véritables portes, vannes et commandes, avec notamment les taux de réussite, les temps d'exécution et la capacité à se rétablir après des tentatives infructueuses.
- Fiabilité opérationnelle : Évaluez les performances dans de mauvaises conditions d'éclairage, sur des terrains irréguliers, avec des conditions de surface variables et sur de longues périodes de fonctionnement, plutôt que de vous fier à des démonstrations isolées.
- Coût et sécurité : Comparez les économies potentielles sur le matériel aux coûts de la supervision, de la maintenance, des arrêts et des dispositifs de protection nécessaires lorsque les robots interagissent avec des travailleurs ou des équipements critiques.
Pour les organisations en Suisse et dans toute la région EMEA, la prochaine étape significative serait de mener à bien des essais sur le terrain démontrant que la manipulation avec les pieds permet d'accomplir des tâches pratiques de manière constante et sûre.
L'expérience d'ETH Zurich ouvre une piste prometteuse pour des robots capables de faire davantage avec leur matériel existant. Toutefois, tant que les chercheurs n'auront pas démontré des performances et des avantages de coût mesurables dans de véritables environnements industriels, cette technologie restera une avancée de recherche enthousiasmante plutôt qu'une raison immédiate de modifier les plans d'achat.
À lire aussi : South Korea's Spider 30 adopte une approche différente de la mobilité robotique, en escaladant des parois en acier et en exécutant des tâches à l'envers.