




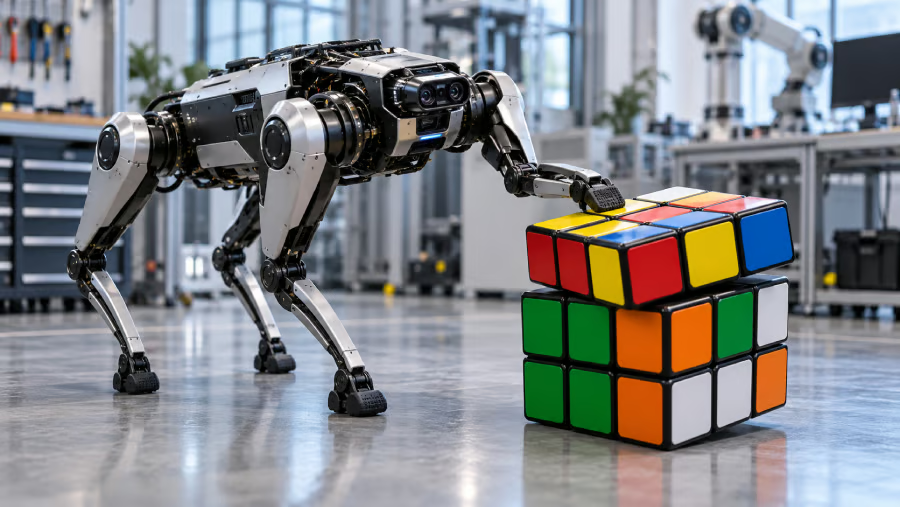
ルービックキューブは通常、指先の速さが試される。スイスのETH Zurichでは、4本脚のロボットがバランスを保ちながら、足を使って大型のキューブを解いた。
ETH ZurichのANYmal-Dロボットは、重さ4.6キログラムのルービックキューブを3回解いた。各回に8~9分を要した。搭載カメラ、解法アルゴリズム、足の協調動作を使い、別個のロボットアームなしでパズルを操作した。
この実演は、ロボット工学にとって潜在的に有用な方向性を示している。つまり、移動に使うのと同じ四肢で物体を操作する機械だ。ただし、こうした技能を産業環境に移転できるかどうかは、依然として未解決の問題である。
ETH Zurich、歩行用の脚をパズル解決の道具に変える
IEEE Spectrumは10月23日、スイスの研究室による実演を紹介した。遠隔オペレーターの指示に従う代わりに、この四足歩行ロボットはキューブを調べ、解法を計画し、動作を自律的に実行した。
Interesting Engineeringは、約10ポンドのパズルには精密な力加減が必要だったと報じた。1層でも間違って回せば解答が台無しになり、制御されていない押し動作はロボットのバランスを崩しかねなかった。
ETH Zurichのロボティック・システムズ・ラボによると、ロボットは搭載されたRGB-Dカメラでキューブの色と位置を識別し、その後、解法アルゴリズムで動作を計画した。強化学習による制御が反転や回転を処理し、一方の足でキューブを固定しながら、もう一方の足で層を回転させた。
eWeekが分かったこと:有望な試験結果と、答えの出ていない現場の課題
ETH Zurichが公表した結果を検証すると、成功した動画だけでなく、重要な限界も明らかになる。以下の数値は別々の実験を示すものであり、実証済みの産業成功率ではない。
試験した能力 | 報告された結果 | 産業界に残る問い |
| パズルを完全に解く動作 | 自律走行を3回実施。各回約30ステップ、所要時間は8~9分 | 多数の試行で性能を維持できるか? |
| 色の認識 | 屋内では正解率100%、評価したシーケンスでは屋外でも98.7% | 照明が悪い場所や汚れた表面にどの程度対応できるか? |
| キューブの位置特定 | 最大2メートルの範囲で、位置誤差の中央値は約2センチメートル、回転誤差は3度未満 | より小さな操作部や狭いクリアランスでも機能するか? |
| 足による操作 | 固定、回転、反転を協調して実行 | こうした技能を未知の工具や治具に移転できるか? |
| 外乱試験 | 低摩擦の床面や石畳で個別の技能を試験し、外部からの押力も加えた | 現場条件が変化しても、一連の作業全体を完了できるか? |
重要なのは、個別の操作技能を実証することと、それらを信頼性の高い作業へ組み合わせることの違いである。
キューブの層を回し、物体を安定させ、外乱から復帰することは有用な能力だ。しかし産業タスクには、未知の機器、変化する抵抗、失敗が許される余地の少なさなど、追加の変数が持ち込まれる。この研究は、足を使った操作が可能であることを示しているが、そうした動作を異なるタスクや環境へ確実に移転できることまでは立証していない。
ロボットが学習した動作は、教師・生徒型のプロセスから生まれた。特権的なシミュレーションデータで学習したポリシーを、搭載された深度画像と機体フィードバックを使って実運用向けに適応させた。チームは小型の箱や円筒形の容器で個別の技能も試したが、産業作業全体を実演したわけではない。
RoboticsIntlは、専用アームをなくせば、重量、消費電力、機械的な複雑さを削減できる可能性があると指摘した。また、ANYboticsがANYmalファミリーを商用化するETH発のスピンオフ企業であることにも触れた。ただし、商業面でのコスト削減も、このキューブ解決機能の導入も、まだ立証されていない。
スイスの研究成果がEMEAの運用担当者に投げかける実務上の問い
スイスの製造業者とEMEA全域の産業オペレーターにとって魅力的なのは、将来的に施設を点検し、バルブを回し、障害物を除去できる移動ロボットだ。しかも別個のロボットアームを搭載する必要がない。既存の脚を移動と操作の両方に使えば、ハードウェアの重量と機械的な複雑さを削減できる可能性がある。ただし、ETH Zurichはこうした産業用途を実証しておらず、商業面でのコスト削減も確立していない。
課題は、こうした能力を管理された実演の外でも機能させることだ。産業用機器は形状、抵抗、アクセス性がさまざまであり、不均一な路面はロボットのバランスを難しくする可能性がある。さらにシステムには、動作の失敗を認識し、アプローチを調整し、機器を損傷させずに安全に復帰する能力も必要になる。
パイロット導入を検討する前に、エンジニアリング部門と調達部門は以下を評価すべきだ。
- タスク別の性能:実際のドア、バルブ、操作装置を用いた繰り返しの実演を依頼し、成功率、完了時間、失敗時の復帰能力を確認する。
- 運用の信頼性:単発の実演だけに頼らず、照明が悪い環境、起伏のある地形、変化する表面条件、長時間の運用における性能を評価する。
- コストと安全性:ロボットが作業員や重要機器と接触する際に必要となる監視、保守、ダウンタイム、安全対策の費用と、ハードウェア削減の可能性を比較する。
スイスおよびEMEA全域の組織にとって、次の意味ある節目となるのは、足を使った操作によって実用的なタスクを一貫して安全に完了できることを示す、現場試験の成功だろう。
ETH Zurichの実験は、既存のハードウェアでより多くのことを実行できるロボットに向けた有望な方向性を示している。しかし、実際の産業環境で測定可能な性能とコスト上の優位性が実証されるまでは、この技術は調達計画を直ちに変更する理由というより、刺激的な研究成果にとどまる。
関連記事:韓国のSpider 30は異なるアプローチを取り、鋼鉄製の壁を登り、上下逆さまの状態で作業する。